Технопарк РГСУ
Банк инженерных знаний
База инженерной памяти: решения, ошибки, методы и практики, которые можно применять за пределами одного проекта.
Открыть инженерные практикиИнженерные практики
Сначала проверить технический резерв на реальной площадке
Проектирование для опасной среды начинается с проверки того, что реально возможно на объекте.
Не начинать сложный робототехнический проект с идеальной схемы: сначала проверить поверхность, доступ, связь, эвакуацию и контур управления.
МетодСпециализированный парк лучше одной универсальной машины
Разные участки и задачи требуют разных машин и инженерных линий.
В демонстрации и эксплуатации не склеивать разные классы техники в одну легенду.
Инженерный принципМаксимум действий переносить в безопасную зону
Ценность дистанционного комплекса в сокращении ручных выходов.
Главный KPI опасной робототехники: сколько операций удалось вывести из зоны риска.
ПрактикаРазделять управление и фиксацию данных
Операторская работа и доказательная база требуют разных дисциплин.
Современный цифровой двойник должен хранить телеметрию, фото, акт и комментарий раздельно.
Ошибка/отказИскать физическую причину отказа, а не только симптом
Деформация балансиров важна как пример перехода от события к причине.
Ошибки не прятать: они дают практику контроля производства и приёмки.
Инженерный принципИнженерный резерв школы важнее скорости с нуля
Быстрое решение аварийной задачи возможно, когда до аварии уже существует школа, люди и задел.
Инженерная память должна быть устроена вокруг переносимого знания, а разработки быть доказательной базой.
УрокЭксплуатация создаёт следующую итерацию конструкции
Первый опыт должен быстро превращаться в модернизацию.
Для современных проектов хранить цепочку: опыт → решение → новая версия → проверка.
МетодИзмерить — выполнить — измерить снова
Смысл робота раскрывается только через изменение измеримого состояния среды.
Публиковать результат техники как связку действия и измерения, а не как эффект «по впечатлению».
Носители инженерной памяти
Инженерные школы
Разработки как источник опыта
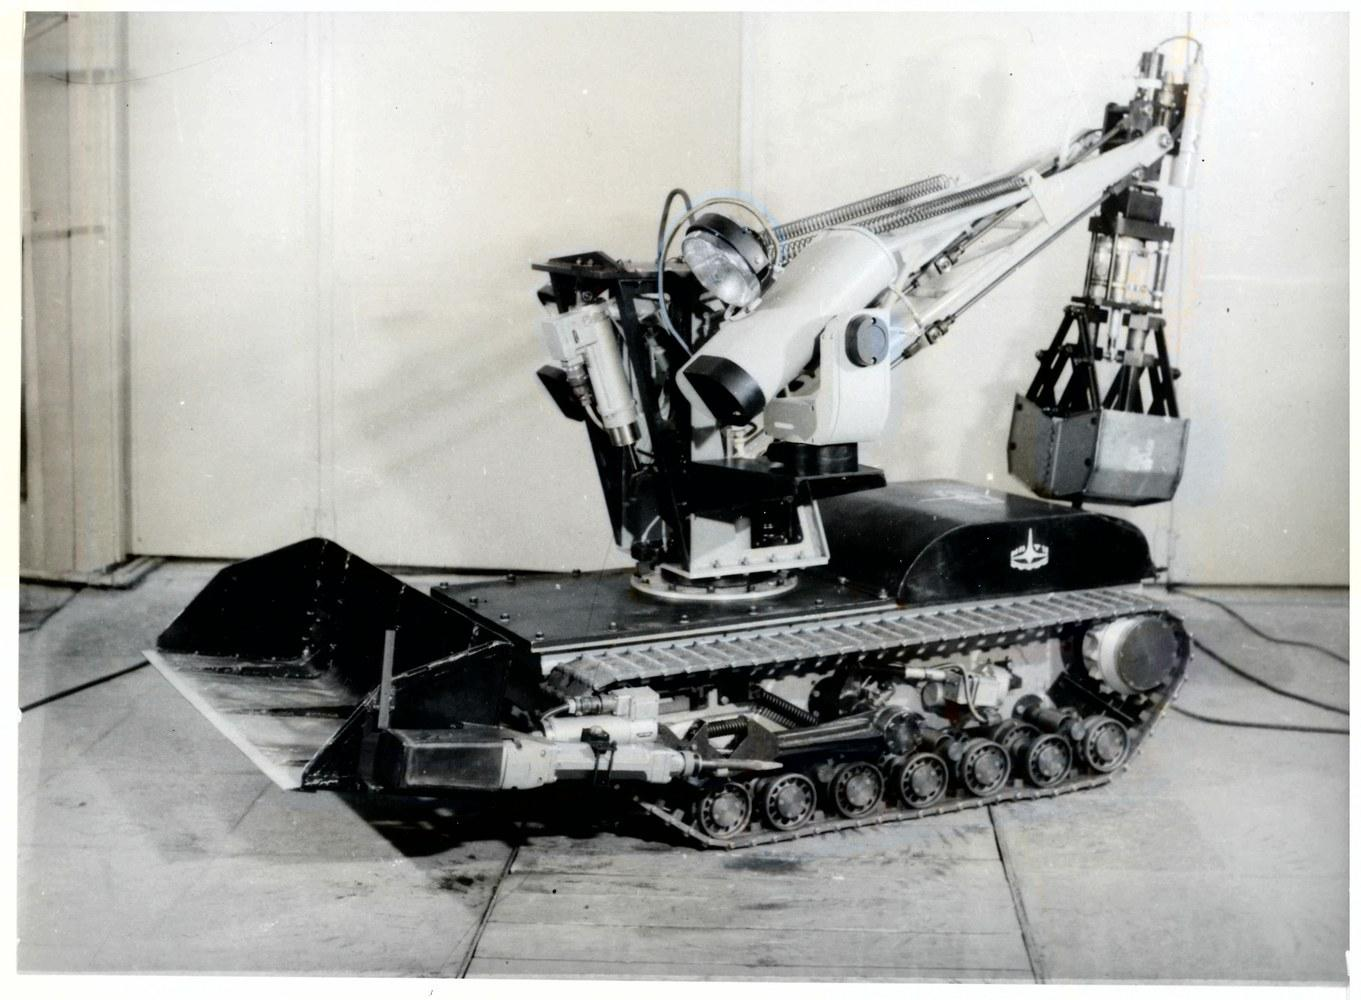 Робототехнический комплекс
Мобот-Ч-ХВ
Первый дистанционно управляемый гусеничный комплекс МВТУ для очистки участков кровли Чернобыльской АЭС.
Мобот-Ч-ХВ-2
Модернизированная версия комплекса МВТУ, созданная после опыта первого «Мобота» на ЧАЭС.
СТР-1
Дистанционно управляемый комплекс другой инженерной линии, связанной с ВНИИТрансмашем и планетоходным опытом.